


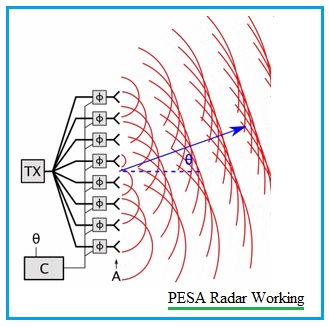
Пасивниот електронски скениран низ, или PESA радар, обично користи релативно централизирана RF архитектура за предавање/прием за да напојува многу елементи на антената преку дистрибутивна мрежа. Електронски контролираните фазни поместувања ја поставуваат релативната фаза кај елементите, така што комбинираното зрачење формира зрак во командувана насока. Целосниот отвор не мора механички да ротира за секоја промена на насочувањето.
Брз одговор:PESA обезбедува електронско управување со сноп со релативно централизирана RF архитектура. Неговите вистински перформанси зависат од повеќе од само акронимот. Инженерите мора да го потврдат аголот на засилување преку скенирање, загубата на мрежата за напојување, оперативниот пропусен опсег, страничните лобуси, поларизацијата, калибрацијата, работниот циклус, термичките ограничувања и референтната рамнина за мерење пред да одлучат дали дизајнот одговара на апликацијата.
Ова е важно бидејќи спецификацијата измерена само при нишан може да ги скрие условите што ги регулираат перформансите на полето. Високото врвно засилување не покажува како зракот се менува близу до работ на секторот за скенирање. Широкиот опсег на работна фреквенција не докажува дека насочувањето на зракот останува стабилно низ целиот опсег. Следните делови објаснуваат како функционира PESA и кои прашања го намалуваат ризикот од интеграција.
Како функционира PESA радарот
PESA архитектурата може да се имплементира на различни начини, но патеката на сигналот обично содржи пет функционални фази. Некои системи користат поднизи или редундантни канали, па затоа блок-дијаграмот секогаш треба да се проверува во однос на вистинскиот дизајн.
- Генерирање на бранови форми и RF конверзија. Побудувачот ја создава потребната бранова форма и ја претвора во работна фреквенција. Потоа предавателот го крева сигналот на потребното ниво на моќност.
- Распределба на енергија. Мрежата за напојување го дели пренесениот сигнал помеѓу многу патеки. Мрежата може да користи брановоди, далноводи, разделувачи на енергија, спојки и други микробранови компоненти.
- Контрола на фаза. Фазен менувач во секоја патека на елементот или во секоја патека на поднизата ја менува фазата на сигналот според командуваната насока на зракот. Прогресијата на фазата низ отворот одредува каде се јавува конструктивна интерференција.
- Зрачење и формирање на сноп. Елементите на антената зрачат заедно. Нивните полиња силно се собираат во избраната насока и делумно се поништуваат во други насоки, создавајќи главен зрак и странични лобуси.
- Работа на приемникот и калибрација. Рефлектираните сигнали се враќаат низ отворот и мрежата за напојување до синџирот на приемникот. Податоците за калибрација ги корегираат фазните и амплитудните разлики предизвикани од толеранциите на компонентите, температурата, фреквенцијата и стареењето.
Електронското управување може да го движи зракот многу побрзо отколку физичкото преместување на голем отвор. Сепак, корисната брзина на скенирање зависи и од времето на брановата форма, латенцијата на контролата, обработката на сигналот и распоредувачот на ресурси на радарот. Само брзината на управувањето со антената не дефинира колку цели или задачи може да поддржи целиот радар.
Зошто се нарекува пасивен електронски скениран низ
Зборот пасивен ја опишува RF архитектурата на отворот. Во конвенционалниот PESA, елементите на антената не содржат секој комплетен активен модул за предавање и прием. Централизиран RF синџир снабдува и прима енергија преку мрежата за напојување, додека компонентите за контрола на фазата го обликуваат зракот. На низата сè уште ѝ е потребна електрична енергија за контрола, префрлување, ладење и други функции.
PESA радарот е различен и од пасивниот радар. Пасивниот радар нормално детектира рефлексии од надворешни предаватели или други осветлувачи на можности. PESA е архитектура на антена и RF-дистрибуција што може да се користи во активно емитувачки радар. Мешањето на овие две значења води до неточни системски барања.
Кои параметри ја одредуваат ефикасноста на PESA
Најкорисната спецификација е матрица на перформанси во однос на фреквенцијата, аголот на скенирање, поларизацијата и работните услови. Табелата подолу ги наведува елементите што треба да се дефинираат пред да се споредат низите или да се побара понуда.
| Параметар | Зошто е важно | Што да побарате |
|---|---|---|
| Работен опсег и моментален пропусен опсег | Грешките во фазата и амплитудата може да варираат во зависност од фреквенцијата. | Употреблив пропусен опсег и ограничувања при секоја потребна состојба на брановиот облик. |
| Сектор за скенирање | Засилувањето, ширината на зракот, страничните лобуси и поларизацијата нормално се менуваат подалеку од boresight. | Шаблони на репрезентативни фреквенции и агли на скенирање, вклучувајќи го и работ на покриеност. |
| Засилување, EIRP и чувствителност на прием | Опсегот на системот зависи од целокупните буџети за пренос и прием. | Референтни рамнини, загуби на напојување, работен циклус и претпоставки за приемникот. |
| Нивоа на странични лобуси и вкрстена поларизација | Ова влијае на пречките, одговорот на нередот и чистотата на поларизацијата. | Дефиниции, отсеци, фреквентни точки и услови на скенирање. |
| Растојание и распоред на елементи | Растојанието влијае на лобусите на решетката и достапниот опсег на скенирање. | Геометрија, активна големина на отворот и наменета максимална фреквенција. |
| Моќни и термички услови | Централизираниот синџир со висока моќност и компонентите за напојување мора да работат во рамките на нивните граници. | Врвна и просечна моќност, ширина на импулсот, работен циклус, метод на ладење и температурен опсег. |
| Калибрација и стабилност | Фазното и амплитудното поместување го менуваат насочувањето и квалитетот на шаблонот. | Метод на калибрација, интервал на ажурирање, тест порти и дозволена преостаната грешка. |
| Механички и RF интерфејси | Радомите, конекторите, транзициите на брановодите и монтирањето можат да ги променат перформансите. | Инсталирана конфигурација, редење на материјали, толеранции и референтни цртежи. |
Зошто перформансите се менуваат со аголот на скенирање
Фазниот низ е обично најсилен во близина на диференцијалното поле, насоката нормална на отворот. Како што зракот се насочува подалеку, проектираниот отвор станува помал во насоката на скенирање. Моделот на елементите може да обезбеди и помалку зрачење при командуваниот агол. Грешките при напојување, меѓусебното спојување, структурните толеранции и радомот можат да додадат дополнително нарушување.
Резултатот може да вклучува загуба при скенирање, поширока ширина на зракот, поместени странични лобуси, поголема вкрстена поларизација или грешка во насочувањето. Овие промени не се опфатени со една вредност на засилување на нишата. За низа наменета за скенирање под одреден агол, побарајте податоци за засилување и шема при нишата, еден или повеќе средни агли и работ на потребниот сектор. Повторете ја проверката на најниските, централните и највисоките оперативни фреквенции.
Растојанието меѓу елементите заслужува посебно внимание. Ако растојанието е преголемо во однос на брановата должина и аголот на скенирање, несаканите лобуси на решетката можат да влезат во видливиот регион. Дизајн кој е прифатлив на долниот крај од опсегот може да се однесува различно на највисоката фреквенција, каде што истото физичко растојание претставува повеќе бранови должини.
Како пропусниот опсег и кривулестиот сноп влијаат на PESA
Многу PESA системи користат фазни поместувачи за да создадат фазна прогресија што е точна на избрана фреквенција. Кога фреквенцијата се менува, истата фазна поставка може да го насочи зракот кон различен агол. Ова поместување на насочувањето зависно од фреквенцијата најчесто се нарекува кривогледство на зракот. Големината на ефектот зависи од пропусниот опсег, аголот на скенирање, архитектурата и видот на мрежата за контрола на фазата.
Затоа, барањето за широкопојасен опсег бара повеќе од само изјава за фреквентен опсег. Побарајте насочување на зракот, засилување, странични лобуси и поларизација преку фреквенцијата и аголот на скенирање. Некои дизајни користат елементи со вистинско временско одложување, техники на поднизи или корекции зависни од фреквенцијата за да се намали кривогледството на зракот, но тие избори додаваат свои сопствени барања за загуба, сложеност, големина и калибрација.
Каде се важни загубите во мрежата за напојување
Во типичен моностатичен PESA систем кој користи споделен отвор, мрежата за напојување учествува и во патеките за пренос и во оние за прием. Разделувачите на енергија, преносните линии, брановодите, фазните поместувачи, прекинувачите и транзициите, сите придонесуваат за загуба на вметнување. При пренос, овие загуби ја намалуваат моќноста испорачана до отворот и генерираат топлина. При прием, загубата пред приемникот може да ја намали чувствителноста и ефективниот динамички опсег.
Вредностите на загубите мора да бидат врзани за јасна референтна рамнина. Наведеното засилување на антената може да исклучи кабел, ротационен спој, брановоден премин, мрежа за контрола на фазата или радом што е присутен во инсталираниот систем. За време на прифаќањето, споредете ги измерените податоци со истата конфигурација и референтна рамнина што се користат во спецификацијата.
Дали PESA значи една фреквенција или една цел
| Заедничка изјава | Попрецизно толкување |
|---|---|
| PESA може да користи само една фреквенција. | Фреквенциската агилност зависи од предавателот, генераторот на бранови форми, мрежата за контрола на фазата, пропусниот опсег и калибрацијата. PESA не е автоматски ограничен на една фиксна фреквенција. |
| PESA може да следи само една цел. | Капацитетот на целта зависи од распоредот на зракот, времето на повторно упатување, дизајнот на брановите форми, каналите на приемникот и обработката. PESA може да ги испреплетува задачите иако многу конвенционални PESA имплементации формираат еден примарен преносен зрак истовремено. |
| PESA е секогаш ефтин и едноставен. | Можеби користи помалку дистрибуирани активни RF модули од AESA, но мрежата за напојување, синџирот со голема моќност, контролата на фазите, калибрацијата, ладењето и механичката интеграција сè уште можат да бидат сложени. |
| Електронското управување ги отстранува сите подвижни делови. | Гредата може да се управува електронски, но некои системи го поставуваат низот и на ротирачка или препозиционирачка платформа за да се прошири покриеноста. |
Осум прашања што треба да ги поставите пред да интегрирате PESA низа
- Кои оперативни фреквенции и моментални пропусни опсези мора да бидат поддржани и кои вредности се задолжителни низ целиот сектор за скенирање?
- Каква покриеност на азимут и елевација е потребна, и дали целиот отвор е механички фиксиран, ротирачки или на друг начин препозициониран?
- Кои ограничувања на засилувањето, EIRP, ширината на зракот, страничниот лобус и вкрстената поларизација важат при нишан и при максимален агол на скенирање?
- Колкава врвна моќност, просечна моќност, ширина на импулсот и работен циклус мора да поднесат мрежата за напојување и отворот?
- Каде се референтните рамнини на преносната моќност и приемната чувствителност, и кои загуби преку кабел, брановод, фазен поместувач и радом се вклучени?
- Како ќе се калибрира низата низ фреквенцијата, температурата и аголот на скенирање, и како ќе се детектира отстапувањето по инсталацијата?
- Кои конекторски, брановодни, монтажни, радомски, големински, тежински и еколошки ограничувања важат за инсталираната конфигурација?
- Кои мерења ќе докажат прифатливост и дали тест-поставката ќе ги репродуцира условите за оперативна поларизација, фреквенција, моќност и скенирање?
PESA и AESA нудат различни архитектонски избори
PESA и радарот со активен електронски скениран масив користат контролирани фазни односи за управување со зраците. Нивната главна разлика е каде се случува активното генерирање и примање на RF. PESA генерално насочува централизирана архитектура на предавател и приемник преку мрежа за напојување и фазни менувачи. AESA дистрибуира многу активни модули за предавање и прием низ отворот или неговите подмасиви. Имплементацијата на обликувањето на зракот - аналогна, хибридна или дигитална - е посебна димензија на дизајнот и не треба да се третира како синоним за разликата PESA/AESA.
AESA може да понуди поголема редундантност, флексибилност на бранови форми и брзо мултифункционално закажување, но исто така создава и тешки барања за дистрибуција на енергија, ладење, калибрација и контрола на модулите. PESA може да остане практичен кога централизираната RF архитектура ги исполнува барањата за мисија и интеграција. За детална споредба на архитектурата, прочитајте ги RF MISO.Споредба на радарот AESA наспроти PESAПравилниот избор треба да се базира на мерливи барања, а не на претпоставката дека еден акроним е секогаш подобар.
Како треба да се мери и прифати PESA низа
Тестирањето за прифаќање треба да ги репродуцира условите што се користат во спецификацијата за перформанси. Како минимум, документирајте ги фреквентните точки, поларизацијата, командите за скенирање, нивото на моќност, работниот циклус, состојбата на калибрација, состојбата на радомот и RF референтната рамнина. Измерете или потврдете го засилувањето, ширината на зракот, точноста на насочувањето, страничните лобуси и вкрстената поларизација при репрезентативни агли на скенирање.
Потребниот опсег и поставување зависат од големината на отворот, фреквенцијата и целта на мерењето. Може да бидат соодветни методи со далечно поле, компактно поле или блиско поле. RF MISO.можности за тестирање на антенатаопишете ги релевантните ресурси за мерење, но конечниот метод и буџетот за неизвесност треба да се договорат пред да започне тестирањето за прифатливост.
RF MISO поддршка за евалуација на низа антени
RF MISO е производител на RF и микробранови антени кој поддржува истражување, мерење и системска интеграција на антени. RF MISO не претставува комплетен PESA радар како стандарден антенски производ. Релевантните инженерски дискусии започнуваат со отворот на антената, напојувањето и барањата за интерфејс што можат да се потврдат во однос на дефиниран фреквенциски опсег, поларизација, засилување, ширина на зракот и механичка обвивка.
Инженерите можат да го прегледаат RF MISOпроизводи за низа антениирамни антеникако почетни точки за дискусии за компоненти и апертури. Достапните стандардни производи не претставуваат автоматски PESA радар, а соодветноста мора да се потврди во однос на целосната системска архитектура.
За почетна техничка дискусија, наведете го оперативниот опсег, моменталниот пропусен опсег, поларизацијата, потребното засилување, секторот за скенирање, целта на страничниот лобус, врвната и просечната моќност, RF интерфејсот, големината на отворот, ограничувањата за монтирање, условите на животната средина и очекувањата за тестот за прифаќање. Овие информации му овозможуваат на инженерскиот тим да идентификува кои антени и опции за тестирање бараат понатамошна евалуација.
Send the project requirements to info@rf-miso.com or контактирајте RF MISOпреку веб-страницата.
Често поставувани прашања
Што значи PESA?
PESA е кратенка за пасивен електронски скениран низ. Типично користи релативно централизирана RF архитектура за предавање/прием, мрежа за напојување и контролирани фазни поместувања за насочување на зракот низ отворот на антената.
Зошто PESA се нарекува пасивен ако пренесува енергија?
Пасивниот термин го опишува отсуството на целосен активен модул за предавање и прием кај секој елемент на антената. Радарот сè уште користи напојуван RF, контрола, калибрација и хардвер за ладење.
Може ли PESA радар да следи повеќе цели?
Може, во зависност од распоредот на зракот, времето на повторно гледање, дизајнот на брановата форма, каналите на приемникот и обработката. Само ознаката PESA не го дефинира целниот капацитет.
Дали PESA е исто што и фазно низа антени?
PESA е една RF архитектура со фазиран низ, додека фазираниот низ е поширок концепт на антена. AESA е друга RF архитектура. Аналогното, хибридното и дигиталното обликување на зраци опишуваат како се имплементира обликувањето на зраци и формираат посебна класификациска димензија, наместо еквивалентни алтернативи на PESA или AESA.
Кои податоци треба да се проверат при максимален агол на скенирање
Проверете го засилувањето или губењето на скенирањето, ширината на зракот, точноста на насочувањето, страничните лобуси, вкрстената поларизација и однесувањето на импедансата на потребните фреквенции и инсталираната конфигурација.
Кога PESA може да биде практичен избор
PESA може да биде практичен кога е потребно електронско управување, а централизираниот RF ланец може да ги задоволи барањата за пропусен опсег, скенирање, моќност, сигурност, топлина и одржување. Одлуката треба да се донесе според системските мерења и ограничувањата на животниот циклус.
Време на објавување: 28 октомври 2026 година


